
역할과 포트
팔로워와 리더가 어느 포트에 연결됐는지 각각 확인하세요. 같은 포트를 두 역할에 지정하지 마세요. 안전과 설치·배선을 확인하고, 팔을 받친 상태에서 연결을 준비하세요.
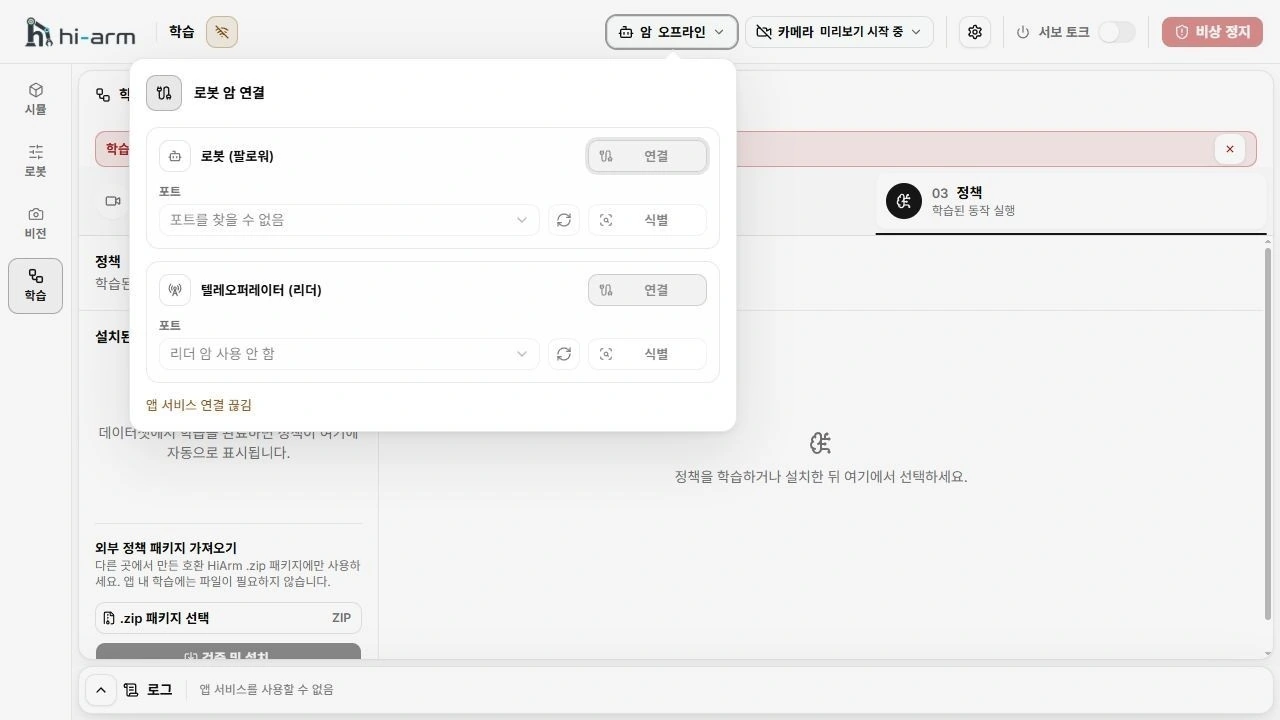
팔로워와 리더 역할을 보여 주는 연결 창 예시
포트 식별
먼저 동작을 정상 정지하고 암을 받친 뒤 토크를 끄고 실제로 힘이 풀렸는지 확인하세요. 움직이는 장치를 구분하려고 USB를 뽑지 마세요. 상태가 불확실하면 안전 수칙에 따라 물리 전원을 차단하세요.
- 상단의 암 상태를 눌러 로봇 암 연결 창을 여세요. 각 역할에 포트 선택란이 있습니다. 포트 자동 감지 상태에서 연결을 누르거나, 알고 있는 포트를 먼저 선택하고 연결하세요.
- USB 식별 안내가 표시되면 따르세요. 이미 연결되어 있으면 해당 암의 USB만 분리한 뒤 같은 케이블을 다시 연결하세요. 분리된 상태라면 안내가 표시될 때 연결하세요. 카메라와 다른 암의 케이블은 그대로 두세요.
- 식별이 끝날 때까지 기다리세요. 앱이 암을 찾으면 자동으로 계속됩니다. 해당 역할에 저장된 캘리브레이션이 없으면 캘리브레이션 설정이 열립니다. 표시된 역할과 포트를 확인하세요.
- 자동 식별에 실패하면 취소를 누르고 해당 역할의 포트 선택란에서 올바른 포트를 선택한 뒤 연결을 누르세요. 연결 창이 열려 있는 동안 포트 목록은 자동으로 갱신됩니다.
역할별 확인
| 역할 | 확인 사항 |
|---|---|
| 팔로워 | 전원, USB 케이블, 프로필을 확인하세요. 캘리브레이션 전에는 실제 움직임이 차단됩니다. |
| 리더 | 힘이 풀린 상태인지 확인하세요. 암이 단단하게 버티면 억지로 움직이지 마세요. |
연결 실패를 반복하지 마세요. 전원, USB 케이블, 포트와 프로필 역할을 다시 확인하세요. 토크 해제를 확인할 수 없다는 안내가 나오면 물리 전원을 차단하세요.
연결한 장비에 맞는 캘리브레이션 프로필을 준비한 뒤에만 처음 움직여 보세요.
프로필과 준비 상태
앱은 팔로워와 리더의 캘리브레이션을 각각 하나씩 저장하고 자동으로 사용합니다. 각 역할 옆에서 캘리브레이션이 필요한지, 저장된 캘리브레이션이 있는지 확인하세요. 해당 역할에 저장된 캘리브레이션이 있으면 다시 캘리브레이션이 표시됩니다.
리더를 처음 준비할 때는 팔로워 캘리브레이션부터 마치고 저장하세요. 리더의 연결을 누르고 USB 안내를 따르세요. 리더 캘리브레이션이 없으면 식별 후 리더 캘리브레이션이 열립니다. 리더 캘리브레이션을 마치고 저장한 뒤 일반 연결을 진행하세요.
한 역할에 저장된 캘리브레이션이 여러 개이면 앱이 임의로 선택하지 않고 연결을 차단합니다. 해당 역할을 다시 캘리브레이션하거나 설정 > 암 프로필에서 장비에 맞는 캘리브레이션을 가져오세요. 새 캘리브레이션은 해당 역할의 저장된 캘리브레이션을 교체하므로 필요한 백업을 먼저 내보내세요.
처음 연결한 팔로워는 토크가 꺼진 상태로 연결되며, 유효한 캘리브레이션이 없으면 동작 준비가 완료되지 않습니다. 프로필은 이름만이 아니라 현재 장비의 구성과 홈 설정에도 맞아야 합니다. 모터를 교체하거나 초기화한 뒤 설정이 맞지 않는다는 안내가 나오면 기존 값을 강제로 적용하지 말고 캘리브레이션을 다시 확인하세요.