
학습 작업의 흐름
리더로 작업을 시연하고 팔로워 상태와 카메라 영상을 에피소드로 기록하세요. 에피소드를 검토해 정책을 학습한 뒤 짧은 동작부터 시험하세요.
학습 작업 공간에서 01 수집 → 02 검토 및 학습 → 03 정책 실행 순서로 진행하세요. 먼저 안전 수칙을 읽고 텔레오퍼레이션에 따라 두 암을 준비하세요.
수집 준비
| 항목 | 준비 상태 |
|---|---|
| 작업 | 한 에피소드에서 바꾸지 않을 짧은 작업 문장을 입력하세요. |
| 리더 | 연결과 프로필, 힘이 풀린 상태인지 확인하세요. |
| 팔로워 | 연결, 캘리브레이션, 토크를 확인하세요. |
| 연동 | 위치를 동기화한 뒤 추종을 실행하세요. |
| 카메라 | 손목 컬러 카메라 미리보기를 확인하세요. |
| 작업 구역 | 전체 시연을 안전하게 진행할 충분한 공간을 준비하세요. |
에피소드 기록
- 01 수집에서 작업을 입력하세요. 예: 빨간 블록을 집어 트레이에 놓기.
- 두 암과 카메라를 준비하고 연결, 토크, 동기화와 추종 상태를 확인하세요.
- 에피소드 기록을 누르세요. 앱이 카메라와 로봇 상태를 확인합니다.
- 리더로 작업을 천천히 일정한 경로로 시연하세요.
- 오른쪽 화살표 또는 종료 버튼으로 에피소드를 끝내세요.
- 저장과 카메라 정리가 끝날 때까지 기다리세요. 영상과 상태 데이터가 저장되었는지 확인하세요.
- 02 검토 및 학습을 열기 전에 추종을 정상 정지하세요. 로봇 정지 안내가 표시되면 따르세요.
시작 자세, 물체 배치, 속도와 성공 조건을 일정하게 유지하세요. 실패한 시연은 제외한 이유를 기록하세요. 저장이나 정리에 실패하면 복구 안내를 따르고 완료 확인을 기다리세요. 창을 닫았다고 정리가 끝난 것으로 생각하지 마세요.
데이터셋 검토
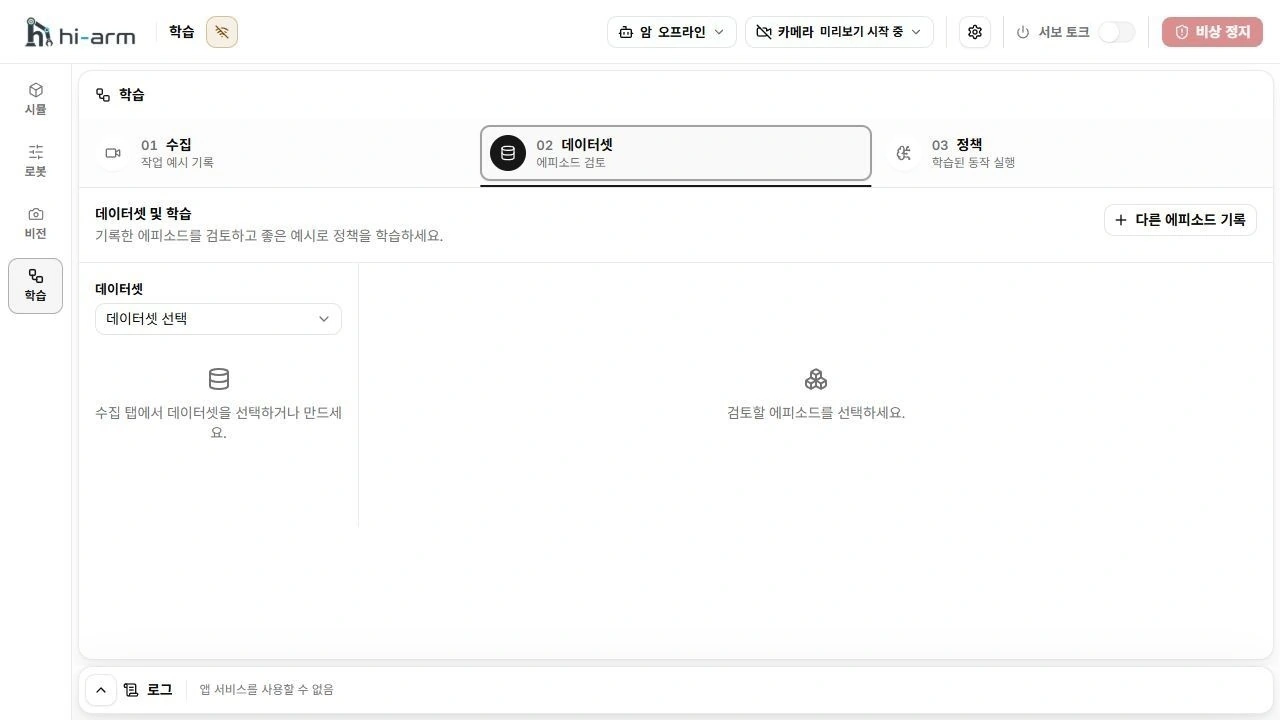
데이터셋 선택 메뉴와 에피소드 검토 영역
- 02 검토 및 학습에서 작업과 에피소드를 선택하세요. 다음 검토는 아직 검토하지 않은 다음 에피소드를 엽니다. 성공·제외 표시는 자동으로 바뀌지 않습니다.
- 영상과 로봇 상태가 맞는지 확인하세요.
- 좋은 에피소드는 성공으로 표시하세요. 실패한 에피소드는 제외하고 이유를 기록하세요.
- 학습 전에 데이터 검사를 누르고 보고된 오류를 해결하세요.
데이터 내보내기는 데이터를 외부에서 쓰고 싶을 때 선택하는 기능이며 LeRobot v3 형식으로 저장합니다. 앱 안에서 정책을 학습할 때는 이 데이터 준비가 자동으로 수행됩니다.
학습 실행 환경 준비
Windows 앱에 정책 학습에 필요한 Python과 패키지가 포함되어 있습니다. 학습 실행 환경 준비에는 별도 Python 설치나 인터넷 연결이 필요하지 않습니다. 처음 학습하기 전에 학습 실행 환경을 한 번 준비하세요.
- 02 검토 및 학습에서 학습 실행 환경 설치를 누르세요.
- 앱에 포함된 Python 준비, 학습 전용 환경 생성, 포함된 패키지 설치와 실행 환경 확인이 끝날 때까지 기다리세요.
- 설치 완료 후 학습을 시작하세요. 설치에 실패하면 기술 세부 정보를 열어 실패한 단계와 저장 공간을 확인하고 화면의 복구 안내를 따르세요. 앱에 포함된 Python이 없거나 손상되었다면 앱을 다시 설치한 뒤 학습 실행 환경 설치를 재시도하세요.
정책 학습
- 02 검토 및 학습에서 검증을 마친 데이터셋을 선택하세요.
- 학습 실행 환경이 준비되었는지 확인하고 정책 학습을 누르세요.
- 진행률과 오류를 확인하세요. 학습된 정책이 준비될 때까지 기다리세요.
- 취소할 때는 정리가 끝난 뒤 다른 작업을 시작하세요.
정책 실행
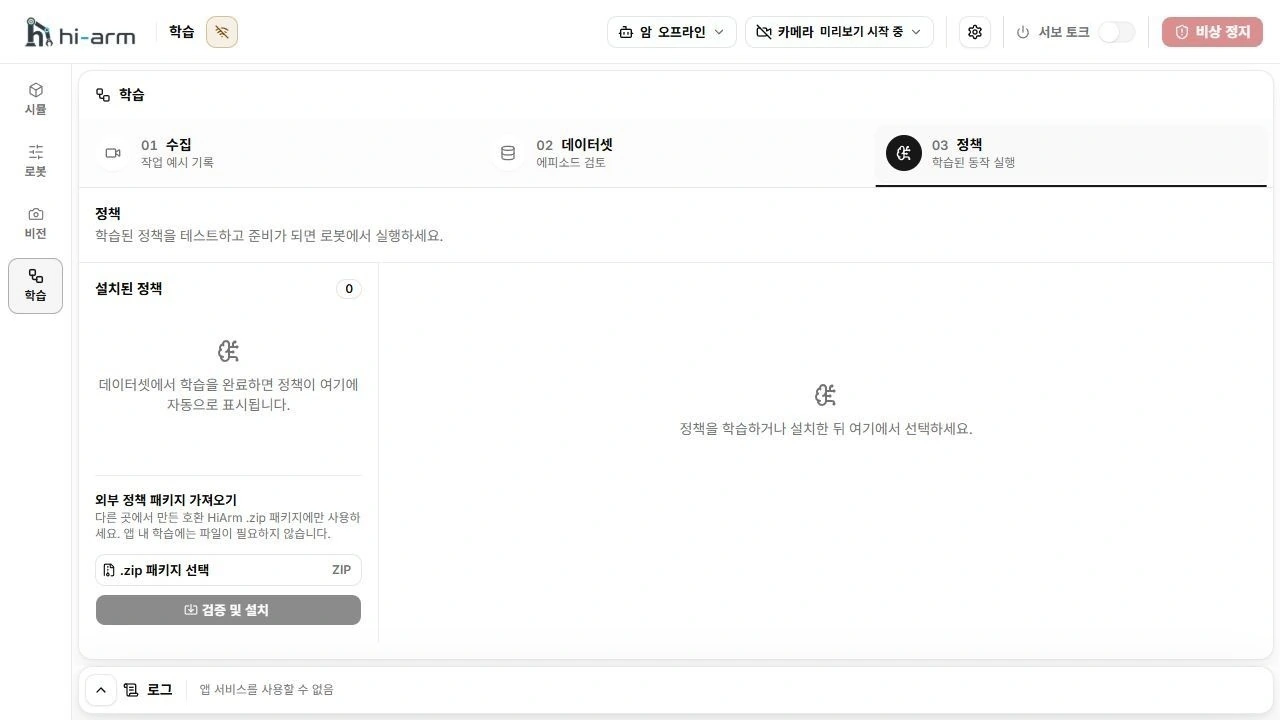
설치된 정책 목록과 정책 패키지 가져오기
- 03 정책 실행을 열고 정책을 선택하세요. 필요한 장비를 확인하세요.
- CPU 또는 CUDA 사전 시험 모드를 선택하고 추론 테스트를 누르세요. CUDA는 호환되는 GPU와 실행 환경이 있을 때만 사용하세요. 이 시험에서는 로봇에 동작 명령을 보내지 않습니다. 실제 장비를 안전하게 사용할 수 있는지 확인하는 시험도 아닙니다.
- 팔로워와 카메라를 준비하세요. 프로필, 시작 자세와 모든 서보의 토크를 확인하세요.
- 실제 실행 설정 확인을 누르고 실패한 점검 항목을 모두 해결하세요.
- 작업 구역을 비우세요. 암에서 실행을 누르고 확인 내용을 읽은 뒤 확인 후 실행으로 진행하세요. 처음에는 한 번의 짧은 작업만 실행하세요.
- 실행 내내 로봇을 직접 보세요. 조금이라도 이상하면 즉시 정지하세요.
학습된 정책이 안전을 보장하지는 않습니다. 충돌 회피나 사람 감지를 가정하지 마세요. 실행 중에는 물리 전원 차단 수단을 준비하세요.
토크를 끄면 실행 준비를 다시 하세요. 안전하게 다시 켜고 실제 실행 설정 확인부터 반복하세요. 정상 정책 정지 후에도 팔로워가 토크로 자세를 유지할 수 있습니다. 정상 종료 절차에 따라 팔을 받치고 토크를 끄세요.