
포즈 작업
팔로워를 손으로 원하는 자세에 놓고 포즈를 기록한 뒤 순서대로 재생하세요. 안전과 연결한 팔로워의 캘리브레이션을 확인하세요.
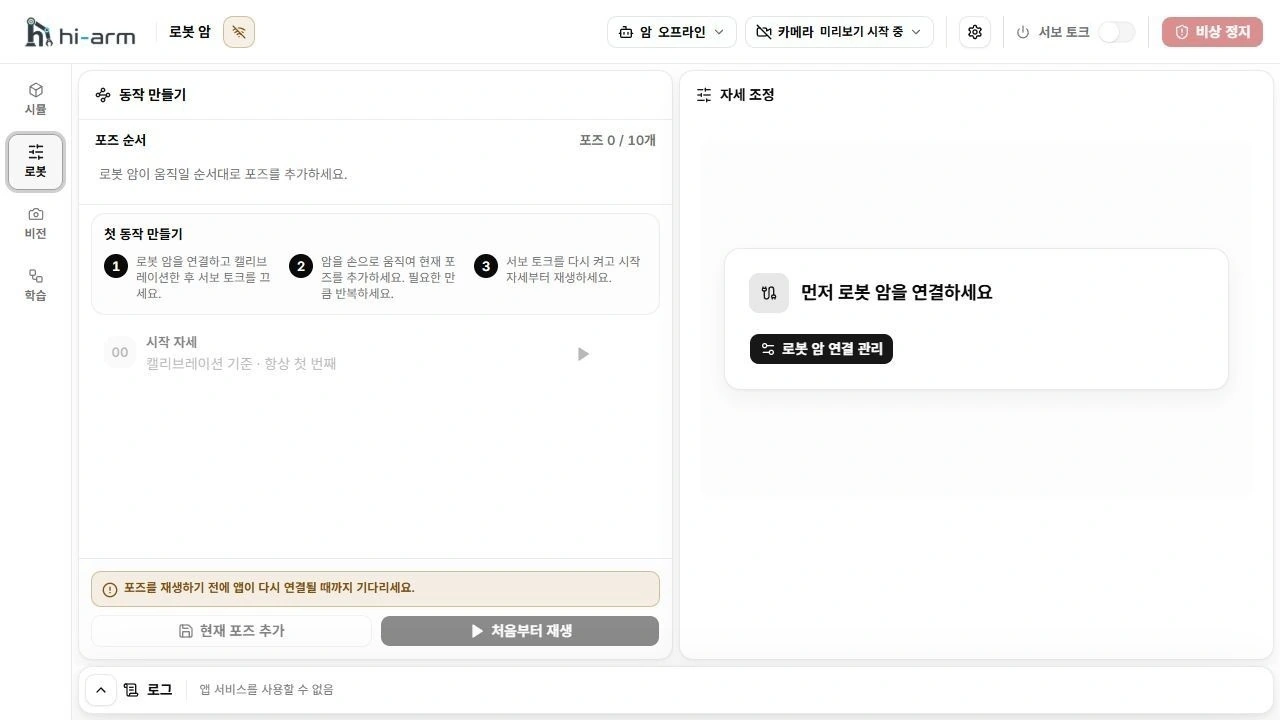
포즈 기록과 재생을 위한 로봇 작업 공간
포즈 기록
- 팔을 받쳐 갑자기 떨어지지 않게 한 뒤 토크를 끄세요.
- 캘리브레이션 범위 안에서 천천히 원하는 자세를 만드세요.
- 자세가 안정될 때까지 기다리고 화면의 현재 위치가 안정적인지 확인하세요.
- 현재 포즈 추가를 누르세요. 필요한 포즈를 같은 방법으로 기록하세요.
재생 동작
포즈 목록에는 캘리브레이션된 시작 자세 00과 최대 10개의 기록 포즈가 표시됩니다. 포즈는 모든 서보 토크가 꺼져 있고 위치 측정값이 안정적일 때만 기록할 수 있습니다.
처음부터 재생은 시작 자세로 자동으로 돌아간 다음 기록 포즈를 순서대로 실행합니다. 시작 자세로 돌아가 재생 확인 창에서 돌아가는 경로까지 비웠는지 확인하세요. 재생 중에는 수동 관절 제어를 함께 사용할 수 없습니다. 정상적으로 멈췄거나 재생을 마치면 수동 제어로 돌아오며 토크로 자세를 유지할 수 있습니다. 오류 후에도 토크가 꺼졌다고 가정하지 말고 표시된 상태와 중단 절차를 따르세요.
처음부터 재생
- 시작 자세와 저장 포즈 사이의 이동 경로를 비우세요.
- 팔로워 준비 상태를 확인하고 토크를 켜세요.
- 처음부터 재생을 누르세요. 돌아가는 경로가 비어 있는지 확인한 뒤 시작 자세로 돌아가 재생으로 진행하세요. 동작과 화면 경고를 계속 보세요.
- 재생이 끝나면 팔을 받치고 토크를 끄세요.
토크를 끄면 팔이 떨어질 수 있습니다. 정상 정지 후에도 토크가 남아 있을 수 있으므로 팔을 받친 뒤 토크를 끄세요.
다른 프로필의 포즈를 재사용하지 마세요. 포즈는 기록할 때 사용한 캘리브레이션과 함께 확인하세요.